Sous forme de petits problèmes - Exercice 4

30 min
50

Si un polygone à nn coté est régulier , alors la mesure de chaque angle au centre interceptant un côté du polygone est égale à 2πn \frac{2\pi}{n} en radians.
ABCDEFABCDEF est un hexagone de centre OO dont la représentation est donnée ci-dessous :
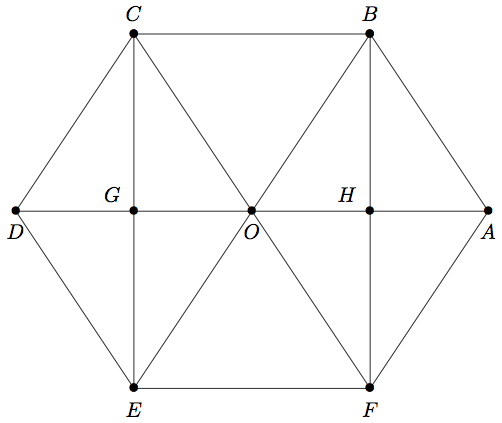
On notera que CBFECBFE est un rectangle.
Dans notre cas, nous avons un hexagone, cela signifie par exemple que l'angle orienté (OB→;OC→)\left(\overrightarrow{OB} ;\overrightarrow{OC} \right) mesure 2π6\frac{2\pi}{6} c'est à dire π3\frac{\pi}{3} ou encore que l'angle orienté (OE→;OF→)=π3\left(\overrightarrow{OE} ;\overrightarrow{OF} \right)=\frac{\pi}{3}.
Déterminer la mesure principale des angles orientés suivants :
Question 1

(OD→;OB→)\left(\overrightarrow{OD} ;\overrightarrow{OB} \right)

Correction
Soient les vecteurs u→\overrightarrow{u} , v→\overrightarrow{v} et w→\overrightarrow{w} on a alors : (u→;v→)+(v→;w→)=(u→;w→)\left(\overrightarrow{u} ;\overrightarrow{v} \right)+\left(\overrightarrow{v} ;\overrightarrow{w} \right)=\left(\overrightarrow{u} ;\overrightarrow{w} \right).
Il s'agit de la relation de Chasles.
Soient les vecteurs u→\overrightarrow{u} et v→\overrightarrow{v} on a alors :
(−u→;v→)=(u→;v→)+π\left(-\overrightarrow{u} ;\overrightarrow{v} \right)=\left(\overrightarrow{u} ;\overrightarrow{v} \right)+\pi
D'après la relation de Chasles, on a :
(OD→;OB→)=(OD→;OC→)+(OC→;OB→)\left(\overrightarrow{OD} ;\overrightarrow{OB} \right)=\left(\overrightarrow{OD} ;\overrightarrow{OC} \right)+\left(\overrightarrow{OC} ;\overrightarrow{OB} \right) Ici les angles orientés (OD→;OC→)\left(\overrightarrow{OD} ;\overrightarrow{OC} \right) et (OC→;OB→)\left(\overrightarrow{OC} ;\overrightarrow{OB} \right) sont dans le sens indirect.
(OD→;OB→)=−π3+−π3\left(\overrightarrow{OD} ;\overrightarrow{OB} \right)=\frac{-\pi}{3}+\frac{-\pi}{3}
Ainsi :
(OD→;OB→)=−2π3\left(\overrightarrow{OD} ;\overrightarrow{OB} \right)=\frac{-2\pi}{3}
Question 2

(EO→;FC→)\left(\overrightarrow{EO} ;\overrightarrow{FC} \right)

Correction
Soient les vecteurs u→\overrightarrow{u} et v→\overrightarrow{v} on a alors :
(−u→;−v→)=(u→;v→)\left(-\overrightarrow{u} ;-\overrightarrow{v} \right)=\left(\overrightarrow{u} ;\overrightarrow{v} \right)
Les vecteurs EO→\overrightarrow{EO} et DC→\overrightarrow{DC} sont égaux. On peut donc écrire que :
(EO→;FC→)=(DC→;FC→)\left(\overrightarrow{EO} ;\overrightarrow{FC} \right)=\left(\overrightarrow{DC} ;\overrightarrow{FC} \right)
(EO→;FC→)=(−CD→;−CF→)\left(\overrightarrow{EO} ;\overrightarrow{FC} \right)=\left(-\overrightarrow{CD} ;-\overrightarrow{CF} \right)
(EO→;FC→)=(CD→;CF→)\left(\overrightarrow{EO} ;\overrightarrow{FC} \right)=\left(\overrightarrow{CD} ;\overrightarrow{CF} \right) . Ici l'angle orienté (CD→;CF→)\left(\overrightarrow{CD} ;\overrightarrow{CF} \right) est dans le sens direct.
Ainsi :
(EO→;FC→)=π3\left(\overrightarrow{EO} ;\overrightarrow{FC} \right)=\frac{\pi}{3}
Question 3

(EF→;GD→)\left(\overrightarrow{EF} ;\overrightarrow{GD} \right)

Correction
Soient deux vecteurs AB→\overrightarrow{AB} et AC→\overrightarrow{AC} .
  • Si les vecteurs AB→\overrightarrow{AB} et AC→\overrightarrow{AC} sont colinéaires et de même sens alors l'angle orienté (AB→;AC→)=0\left(\overrightarrow{AB} ;\overrightarrow{AC} \right)=0
  • Si les vecteurs AB→\overrightarrow{AB} et AC→\overrightarrow{AC} sont colinéaires et de sens opposés alors l'angle orienté (AB→;AC→)=π\left(\overrightarrow{AB} ;\overrightarrow{AC} \right)=\pi
Les vecteurs EF→\overrightarrow{EF} et GD→\overrightarrow{GD} sont colinéaires et de sens opposés. Ainsi :
(EF→;GD→)=π\left(\overrightarrow{EF} ;\overrightarrow{GD} \right)=\pi
.
Question 4

(OG→;FB→)\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)

Correction
Soient les vecteurs u→\overrightarrow{u} et v→\overrightarrow{v} et α\alpha et β\beta deux réels. On a alors :
(αu→;βv→)=(u→;v→)\left(\alpha\overrightarrow{ u} ;\beta\overrightarrow{ v} \right)=\left(\overrightarrow{u} ;\overrightarrow{v} \right)
D'après la représentation graphique, on vérifie facilement que OG→=12BC→\overrightarrow{OG}=\frac{1}{2}\overrightarrow{BC}. On peut donc écrire que :
(OG→;FB→)=(12BC→;FB→)\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\left(\frac{1}{2}\overrightarrow{BC} ;\overrightarrow{FB} \right)
(OG→;FB→)=(BC→;FB→)\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\left(\overrightarrow{BC} ;\overrightarrow{FB} \right)
(OG→;FB→)=(BC→;−BF→)\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\left(\overrightarrow{BC} ;-\overrightarrow{BF} \right)
Soient les vecteurs u→\overrightarrow{u} et v→\overrightarrow{v} on a alors :
(u→;−v→)=(u→;v→)+π\left(\overrightarrow{u} ;-\overrightarrow{v} \right)=\left(\overrightarrow{u} ;\overrightarrow{v} \right)+\pi
(OG→;FB→)=(BC→;BF→)+π\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\left(\overrightarrow{BC} ;\overrightarrow{BF} \right)+\pi
(OG→;FB→)=(BC→;BF→)+π\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\left(\overrightarrow{BC} ;\overrightarrow{BF} \right)+\pi . Ici l'angle orienté (BC→;BF→)\left(\overrightarrow{BC} ;\overrightarrow{BF} \right) est dans le sens direct.
(OG→;FB→)=π2+π\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\frac{\pi}{2}+\pi
(OG→;FB→)=3π2\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\frac{3\pi}{2} . Ce n'est pas une mesure principale, on va retrancher 2π2\pi , cela nous donne donc :
(OG→;FB→)=3π2−2π\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\frac{3\pi}{2}-2\pi
Ainsi :
(OG→;FB→)=−π2\left(\overrightarrow{OG} ;\overrightarrow{FB} \right)=\frac{-\pi}{2}
.
Question 5

(FO→;BH→)\left(\overrightarrow{FO} ;\overrightarrow{BH} \right)

Correction
Les vecteurs BH→\overrightarrow{BH} et HF→\overrightarrow{HF} sont égaux. On peut donc écrire que :
(FO→;BH→)=(FO→;HF→)\left(\overrightarrow{FO} ;\overrightarrow{BH} \right)=\left(\overrightarrow{FO} ;\overrightarrow{HF} \right)
(FO→;BH→)=(FO→;−FH→)\left(\overrightarrow{FO} ;\overrightarrow{BH} \right)=\left(\overrightarrow{FO} ;-\overrightarrow{FH} \right)
Soient les vecteurs u→\overrightarrow{u} et v→\overrightarrow{v} on a alors :
(u→;−v→)=(u→;v→)+π\left(\overrightarrow{u} ;-\overrightarrow{v} \right)=\left(\overrightarrow{u} ;\overrightarrow{v} \right)+\pi
(FO→;BH→)=(FO→;FH→)+π\left(\overrightarrow{FO} ;\overrightarrow{BH} \right)=\left(\overrightarrow{FO} ;\overrightarrow{FH} \right)+\pi
Or : (FO→;FH→)=(FE→;FH→)−(FE→;FO→)\left(\overrightarrow{FO} ;\overrightarrow{FH} \right)=\left(\overrightarrow{FE} ;\overrightarrow{FH} \right)-\left(\overrightarrow{FE} ;\overrightarrow{FO} \right). Ici les angles orientés (FE→;FH→)\left(\overrightarrow{FE} ;\overrightarrow{FH} \right) et (FE→;FO→)\left(\overrightarrow{FE} ;\overrightarrow{FO} \right) sont dans le sens indirect.
Ainsi : (FO→;FH→)=−π2−(−π3)\left(\overrightarrow{FO} ;\overrightarrow{FH} \right)=-\frac{\pi }{2} -\left(-\frac{\pi }{3} \right)
(FO→;FH→)=−π6\left(\overrightarrow{FO} ;\overrightarrow{FH} \right)=-\frac{\pi }{6}
Finalement :
(FO→;BH→)=−π6+π\left(\overrightarrow{FO} ;\overrightarrow{BH} \right)=-\frac{\pi }{6}+\pi
(FO→;BH→)=5π6\left(\overrightarrow{FO} ;\overrightarrow{BH} \right)=\frac{5\pi }{6}
.

Signaler une erreur

Aide-nous à améliorer nos contenus en signalant les erreurs ou problèmes que tu penses avoir trouvés.

Connecte-toi ou crée un compte pour signaler une erreur.